セミナー概要
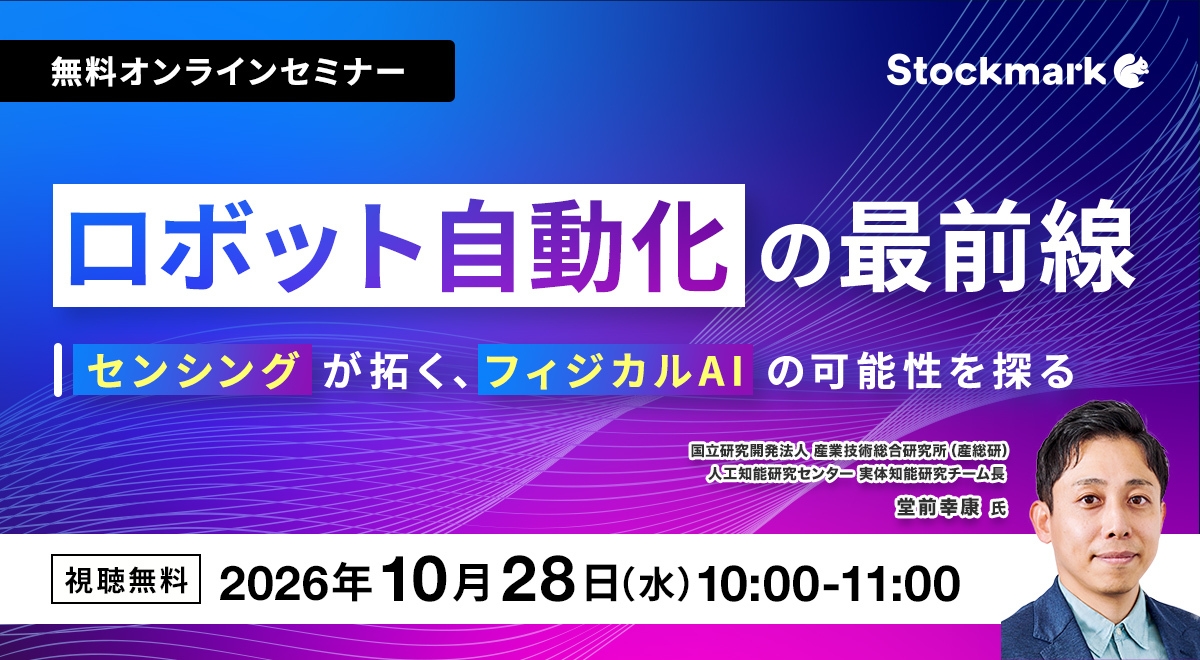
昨今、視覚・触覚などの感覚情報を統合するセンシング技術が進化し、ロボットによる高度な手作業の実現に向け、新たな可能性が広がっています。
また、AIが物理世界へと展開する「フィジカルAI」の波が加速する中、これまで自動化が不可能とされてきた高度な手作業や「熟練者のカン・コツ」をいかにデータ化し、自律型ロボットシステムへと昇華させるかが次世代の技術競争力を左右します。
しかし、人間のように器用で柔軟な動作(マニピュレーション)を実装するには、視覚・触覚といった感覚情報の統合処理、学習効率の限界(約8,300倍の壁)、機体ごとに異なる「身体性ギャップ」など、越えるべき大きな技術的障壁が存在します。
本セミナーでは、ロボットマニピュレーションおよび視触覚センシング研究の第一人者である産業技術総合研究所の堂前幸康 氏をお迎えします。
最新のVLA(Vision-Language-Action)モデルやロボット基盤モデル、マルチモーダルセンシングがもたらすブレイクスルーを解説するとともに、実世界適応に向けた最新の研究開発動向と、日本の製造業が注力すべき技術戦略を解き明かします。
このような方におすすめ
- 製造業のR&D部門でフィジカルAIの技術戦略を担う方
- 熟練者の勘や高度な手作業をロボット化・自動化したい方
- VLAモデルやロボット基盤モデルなど最新AI動向を知りたい方
- 視覚・触覚統合や身体性ギャップの技術課題を突破したい方
登壇者
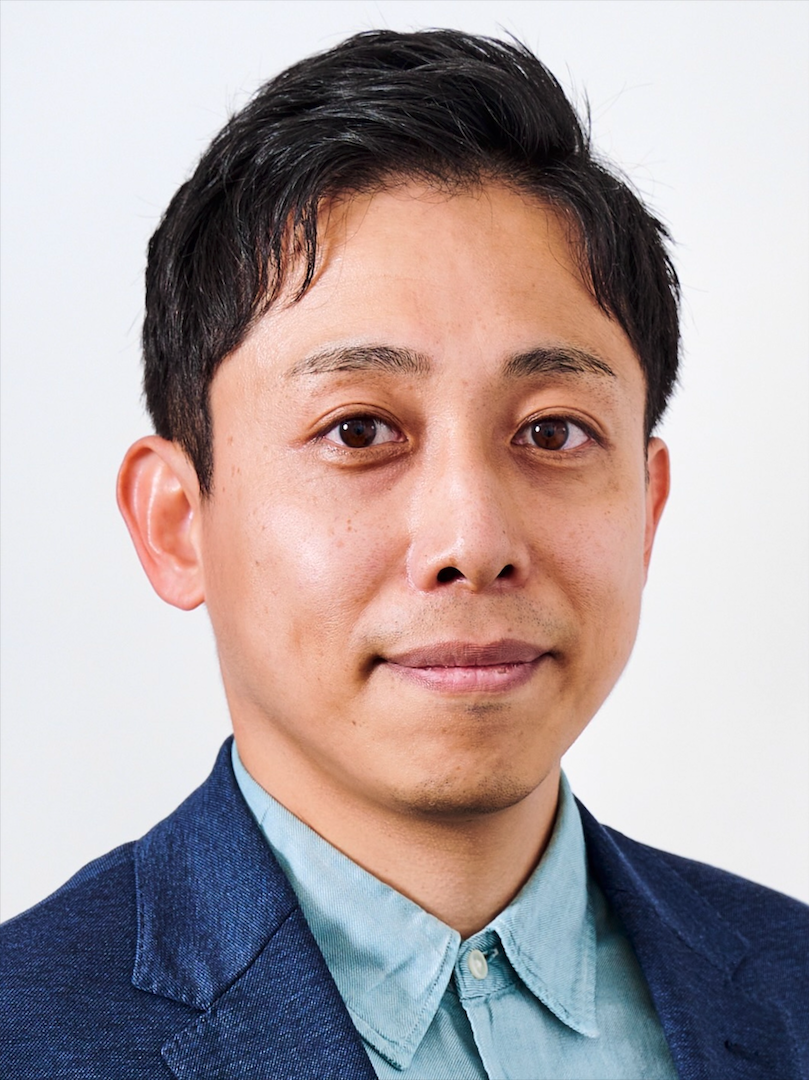
堂前幸康 氏
国立研究開発法人 産業技術総合研究所(産総研)人工知能研究センター 実体知能研究チーム長
産業技術総合研究所 人工知能研究センター 実体知能研究チーム長。大阪大学大学院基礎工学研究科 招へい教授を兼務。
ロボットマニピュレーション、マシンビジョン、マルチモーダルロボット学習を専門とし、多モーダル情報と身体運動を統合した、実世界で働くAIロボットの研究に取り組んでいる。10年間の民間企業での研究開発経験を有し、産業用3Dビジョンとロボット自動化技術の研究開発・実用化に携わった。
現在は、身体性に根ざしたロボット基盤モデル、経験に基づくロボット学習、実世界マニピュレーションの研究を推進している。R&D 100 Awards(米国)、情報処理学会 喜安記念業績賞、FA財団論文賞などを受賞。博士(情報科学、北海道大学)。
開催概要
日 時:2026年10月28日(水) 10:00-11:00
場 所:オンライン
参 加 費:無料 (事前登録制)
主 催:ストックマーク株式会社
※競合企業などのご参加をお断りする場合がございます。予めご了承くださいませ。
お申込み後に視聴用URL発行のメールが送信されます。もし、メールが届かない場合は、「stmk_event@stockmark.co.jp 」にご連絡をお願いいたします。
セミナーに関するQA
Q セミナー視聴URLが届きません。
A 迷惑メールフォルダなどをご確認のうえ、見当たらない場合は stmk_event@stockmark.co.jpへご連絡ください。
Q セミナーをキャンセルしたいのですが、どうすればよいですか?
A 欠席される場合、特にご連絡は不要です。